空化是一种广为人知的泵类问题,会造成严重损坏及其他不良后果。为避免损坏,应监测泵的空化形成与发生情况。本文介绍了适用于各种应用场景的空化监测与防护方案。
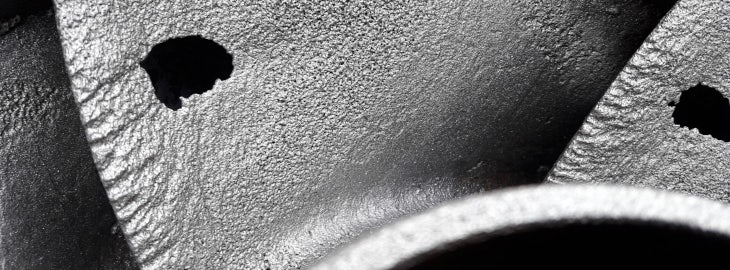
空化是指流动液体压力下降导致泵内形成气泡的现象。随着这些气泡移动,压力随之增加,最终导致气泡内爆。气泡在泵壳或叶轮表面内爆会造成设备损坏并引发性能问题。空化主要分为以下两种类型:
- 当泵处于低压或高真空条件下时,可能会发生 吸入空化现象。由于泵无法获得足够的流量,叶轮上会形成气泡。当这些气泡被输送到泵的另一侧(排出口)并与液体一起被压缩时,就会发生内爆。
- 当排出压力过高时,可能会发生 排出空化现象。由于压力过高,流体难以离开泵体,导致其在泵内循环。这可能会造成真空并形成气泡,进而对叶轮和泵壳造成损坏。
长期气蚀会导致泵故障,例如泵壳和叶轮的损坏。气蚀的其他影响包括噪音过大和能耗增加。
用于监测空化的配置
监测空化现象有不同的配置方案。哪种配置最适合具体应用,取决于应用场景和/或客户需求。主要区分三种配置:
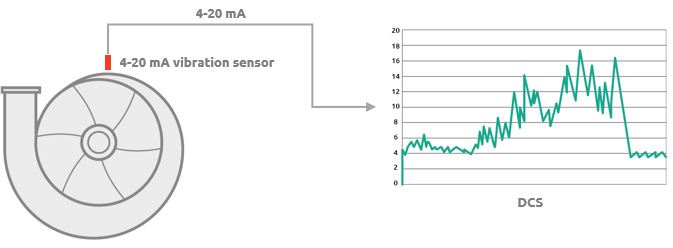
1. 4-20mA 传感器
使用 4-20mA 传感器时,客户需要确定理想的限值,并在 DCS/PLC 中进行配置。 当超过该限值时,DCS/PLC将触发报警。要确定该限值,必须在泵内制造出空化现象。4-20mA传感器的一个主要缺点在于,它仅提供振动总值,因此无法将空化与其他可能导致过度振动的因素区分开来。使用4-20mA传感器时的典型配置如下:
2. 可编程 transmitter
与前述配置一样,空化测试必须由客户执行。首先确定空化发生的频率,然后利用该频率对数据进行过滤。设定的报警值将发送至 DCS/PLC 或用于触发继电器。 使用标准的100mV/g加速度计将原始振动信号传输至 transmitter。 transmitter 对该信号进行处理,并提供两个4-20mA信号,这些信号可基于两个不同的频率带宽进行计算。这使得能够区分由空化引起的振动与其他偏差(如不平衡和轴承损坏)导致的振动。典型的配置如下:
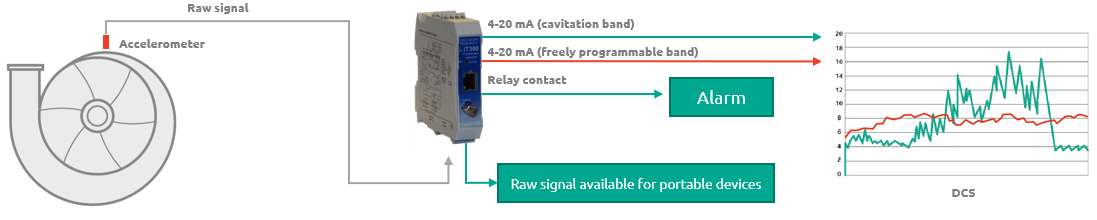
3. 状态监测 transmitter (VibroSmart)
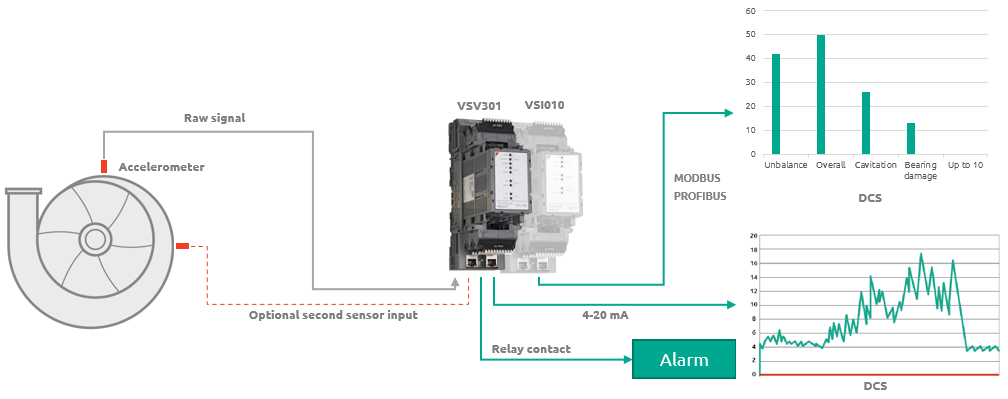
此配置与 transmitter 配置使用相同的传感器。与前一种配置类似,4-20mA信号是在可自由配置的频率范围内计算得出的。不过,此处采用了一种更先进的 transmitter 。通过Modbus协议,每个信号最多可生成10种不同的计算输出。这使得在控制系统中能够区分具体的机器故障。 某些设备故障具有特定的频率范围,可独立进行计算。这使得能够将振动行为的偏差直接归因于特定故障,并立即采取必要的措施。未经过滤的数据可保存到本地电脑或通过网络发送,从而实现远程状态监测。
典型配置如下: