为应用选择正确的速度传感器对于准确可靠的测量至关重要。毕竟,传感器的信号是超速保护系统的输入信号。错误的传感器会导致不可靠的输入信号,并对保护系统的准确性和可靠性产生负面影响。
在选择合适的传感器时,必须考虑几个因素,可分为环境因素和机器因素。
机器注意事项
- 预期 RPM 达到多少?
- 测量的目标是什么,其规格是什么?
- 安装位置的重量和尺寸是否有限制?
- 所需的电缆长度是多少?
环境因素:
- 预计环境温度是多少?
- 是否在爆炸危险区域(ATEX)进行测量?
- 是否存在强电磁场?
- 测量是否在腐蚀性环境中进行
对于工业速度测量,主要有三种测量原理:
- 电磁传感器- 也称为:无源传感器、可变磁阻 (VR) 传感器或磁拾音器
- 接近传感器- 也称为:eddy current 传感器或位移传感器
- 霍尔效应传感器- 也称为:有源传感器
电磁传感器
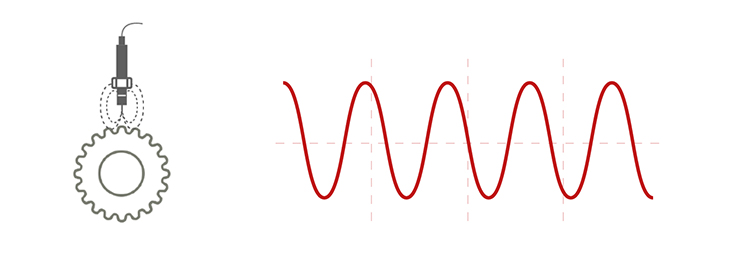
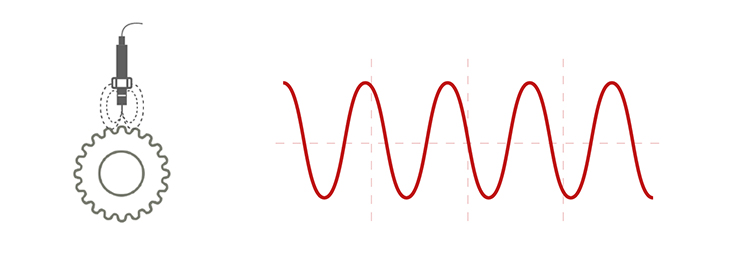
电磁传感器利用磁场测量传感器尖端与目标物体之间距离的变化。传感器包含一个包裹在磁铁周围的线圈,当齿轮的齿经过传感器时,磁铁和线圈中的磁电流(磁通量)会发生变化。运动的齿轮产生变化的磁通量,在线圈中感应出比例电压,其频率与转速有关。信号为正弦波,其振幅取决于目标的大小、速度和距离。
优势
电磁传感器的一个优势是适用于高温应用。有一些特定类型的传感器适用于 300°C 以上的温度。此外,电磁传感器使用方便,可靠性高。另一大优势是传感器采用两线制连接,因此通常适用于现有的基础设施。
缺点
电磁传感器的一个主要缺点是信号的振幅取决于目标物的尺寸、速度和距离等因素。如果速度太低、齿轮齿太小或与目标材料的距离太大,信号就会太平。反之,如果速度高、齿轮齿数大或距离小,信号就会出现巨大的脉冲(高达 80V)。电磁传感器的应用和定位需要大量的关注和专业知识才能使传感器正常工作。由于这类传感器不能在低速下正常工作,因此不适合零速检测。
接近传感器
proximity 传感器利用电磁场测量物体距离的变化。当齿轮经过传感器时,它会测量距离的变化;近距离(齿)和远距离(缺口)。转速可根据这些事件之间的时间确定。
优势
proximity 探头的一个主要优点是,其测量原理既能显示脉冲,也能显示相对于牙齿的位置。这样就可以了解目标与牙齿之间的设定距离。
近程传感器还可提供动态电流输出,这样就可以使用很长的电缆长度(1000 米以上)。与基于电压信号、霍尔效应和电磁传感器的 proximity 传感器一样,具有动态电流输出的传感器不会受到电缆阻抗的影响。
缺点
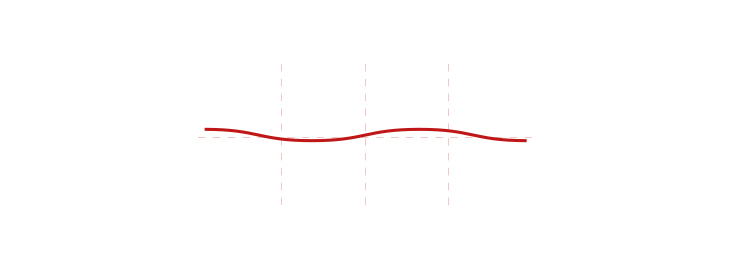
使用 proximity 传感器进行转速测量有一个缺点。在高转速(RPM)下,可能会出现饱和现象,正弦曲线会因此变得越来越平。当齿轮齿在高速下经过传感器时,proximity 传感器几乎检测不到距离上的差异。转速越高,proximity 传感器的速度测量效果就越差。
另一个缺点是 proximity 传感器不能很好地处理目标的偏心。目标(摆动的齿轮)的偏心会产生正弦中的正弦。这会导致一些问题,尤其是当相关信号出现饱和时。传感器可能会输出齿轮偏心率的正弦值,而不是齿和缺口的正弦值。
霍尔效应传感器
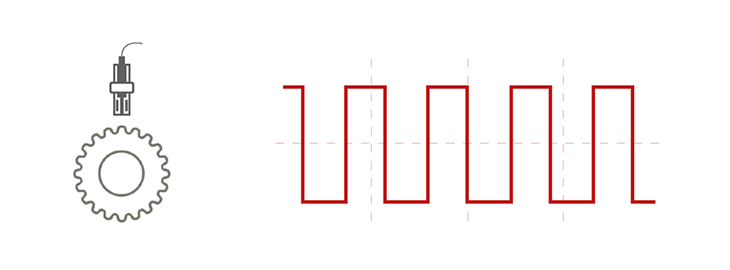
霍尔效应传感器测量磁铁和目标材料之间的磁通量变化。传感器内置信号调节器,可产生清晰的方波信号。与电磁传感器不同,霍尔效应传感器对磁通量的大小而不是磁通量变化的速度非常敏感。霍尔效应速度传感器的测量范围很广,既可用于测量低速或静止部件,也可用于测量高速部件。
优势
霍尔效应传感器的一个优点是传感器直接提供数字输出,易于传输和处理。另一个优点是霍尔效应传感器通常具有内部信号处理功能。信号的数字化和放大速度非常快,因此不易受到 EMI(电磁干扰)等干扰的影响。
缺点
由于内置电子元件,霍尔效应传感器仅限于在 -40 °C 至 + 150 °C 的温度范围内工作。此外,霍尔效应传感器需要三线连接。
为什么首选霍尔效应传感器?
- 从静止开始进行可靠的速度记录。可以测量低至 0.1 Hz 的频率。
- 数字信号适用于长距离传输(最远可达 300 米)。
- 方波信号很容易通过速度系统进行处理。
- 可在一个传感器外壳中安装两个传感器元件,实现方向测量。
- 传感器的结构比其他速度传感器更小、更轻(重量)。
- 霍尔效应传感器比电子传感器更不难正确定位,对目标偏心的敏感度也比 proximity 传感器低。
- 这种传感器对振动和温度波动最不敏感。
另请参见:超速保护系统 »