La cavitation est un problème bien connu qui touche les pompes et entraîne des dommages importants ainsi que d’autres conséquences indésirables. Pour éviter tout dommage, il convient de surveiller la formation et l’apparition de la cavitation sur une pompe. Cet article décrit différentes options en matière de surveillance et de protection contre la cavitation, adaptées à toutes les applications.
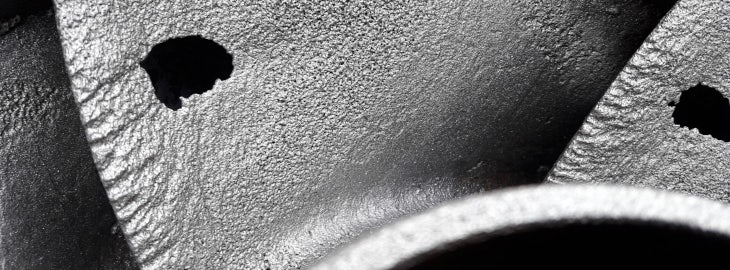
La cavitation est la formation de bulles d’air à l’intérieur d’une pompe résultant d’une chute de pression du liquide en écoulement. À mesure que ces bulles d’air se déplacent, la pression augmente, entraînant leur implosion. L’implosion des bulles d’air à la surface du corps de pompe ou de la roue provoque des dommages et des problèmes de performance. On distingue deux types de cavitation :
- Une cavitation d’aspiration peut se produire lorsqu’une pompe fonctionne dans des conditions de basse pression ou de vide poussé. Comme la pompe ne reçoit pas un débit suffisant, des bulles se forment sur la roue. Lorsque ces bulles passent de l’autre côté (côté refoulement) de la pompe et sont comprimées par le liquide, elles implosent.
- Une cavitation de refoulement peut se produire lorsque la pression lors du refoulement est excessivement élevée. En raison de cette pression élevée, le fluide a du mal à quitter la pompe, ce qui le fait circuler à l’intérieur de celle-ci. Cela peut entraîner un vide et la formation de bulles d’air, qui à leur tour endommagent à la fois la roue et le corps de pompe.
Une cavitation prolongée entraîne des défaillances de la pompe, telles que la destruction du corps de pompe et de la roue. La cavitation a également pour effets un bruit excessif et une consommation d’énergie excessive.
Configurations pour la surveillance de la cavitation
Il existe différentes configurations permettant de surveiller la cavitation. La configuration la mieux adaptée à l’application dépend de celle-ci et/ou des exigences du client. On distingue trois configurations :
1. Capteur 4-20 mA
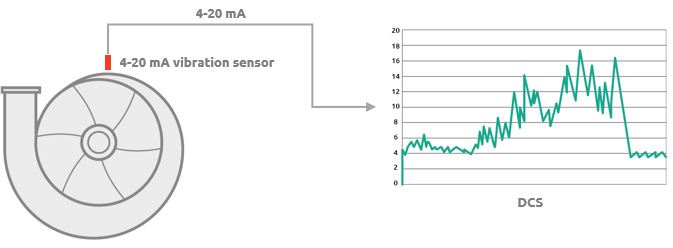
Lorsqu’il utilise un capteur 4-20 mA, le client doit déterminer la valeur limite souhaitée et la configurer dans le DCS/PLC. Le DCS/PLC est ensuite utilisé pour générer une alarme lorsque cette valeur limite est dépassée. Pour déterminer la valeur limite, il faut créer une situation de cavitation dans la pompe. Un inconvénient majeur des capteurs 4-20 mA est qu’ils fournissent une valeur globale des vibrations, ce qui rend impossible de distinguer la cavitation d’autres facteurs susceptibles de provoquer des vibrations excessives. Une configuration type lors de l’utilisation d’un capteur 4-20 mA se présente comme suit :
2. Transmetteur programmable
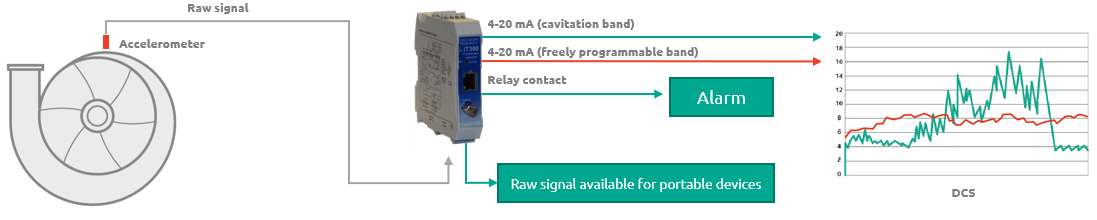
Comme pour la configuration susmentionnée, le test de cavitation doit être effectué par le client. La fréquence à laquelle la cavitation se produit est déterminée, puis utilisée pour filtrer les données. La valeur d’alarme souhaitée est envoyée à un DCS/PLC ou utilisée pour déclencher un relais. Un accéléromètre standard de 100 mV/g est utilisé pour envoyer le signal de vibration brut au transmetteur. Le transmetteur traite ce signal et fournit deux signaux de 4 à 20 mA pouvant être calculés sur deux bandes de fréquences différentes. Cela permet de distinguer les vibrations résultant de la cavitation de celles causées par d’autres anomalies, telles que le déséquilibre ou l’endommagement des roulements. Une configuration type se présente comme suit :
3. Transmetteur de surveillance d’état (VibroSmart)
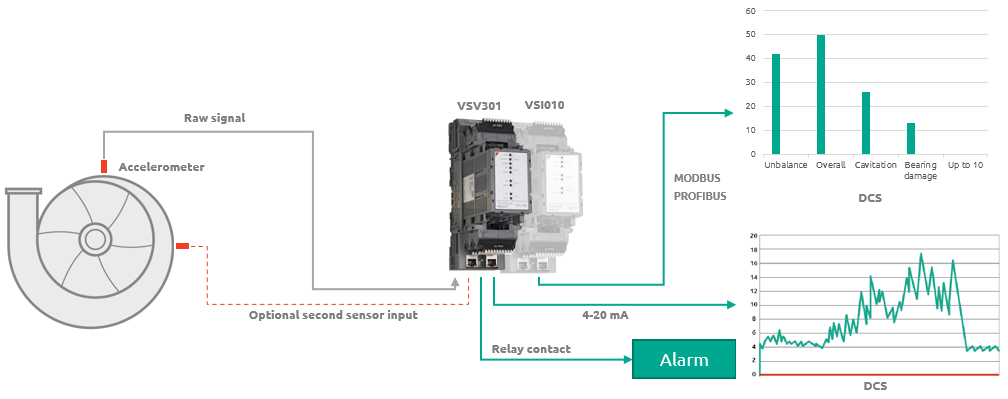
Cette configuration utilise les mêmes capteurs que la configuration avec transmetteur. À l’instar de la configuration précédente, le signal 4-20 mA est calculé à une fréquence librement configurable. Cependant, un type de transmetteur plus avancé est utilisé. Grâce au protocole Modbus, il est possible de générer jusqu’à 10 sorties calculées différentes par signal. Cela permet de distinguer des erreurs spécifiques aux machines au sein du système de contrôle. Certaines erreurs de machine présentent une plage de fréquences spécifique, qui peut être calculée indépendamment. Cela permet d’attribuer directement les écarts dans le comportement vibratoire à une erreur spécifique et de déclencher immédiatement l’action nécessaire. Les données non filtrées peuvent être enregistrées sur un PC local ou transmises via un réseau, ce qui permet une surveillance à distance de l’état des machines.
Une configuration type :