
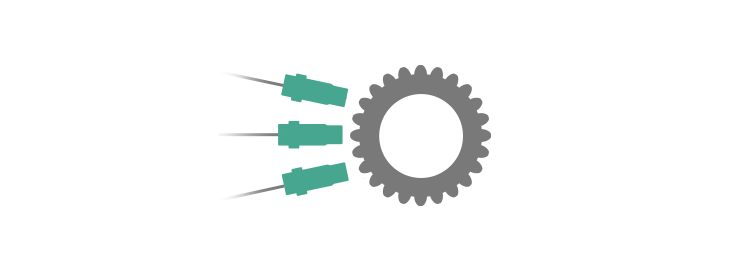
Norma API 670 jest standardem branżowym i opisuje minimalne wymagania dotyczące systemu ochrony maszyn (MPS). Obejmuje to pomiar drgań promieniowych wału, drgań obudowy, położenia osiowego wału, prędkości obrotowej wału, opadania tłoczyska, odniesienia fazowego, nadmiernej prędkości oraz krytycznych temperatur maszyn.
Norma zawiera wymagania dotyczące sprzętu (czujników i systemów), instalacji, dokumentacji oraz testowania. W niniejszym artykule skupiamy się wyłącznie na części opisującej przekroczenie prędkości i ograniczamy się do tej normy. Opisano główne elementy.
Definicja nadmiernej prędkości
Przekroczenie prędkości występuje, gdy prędkość obrotowa maszyny wirującej, takiej jak turbina parowa lub gazowa, przekracza jej limity projektowe. Konsekwencje zdarzenia przekroczenia prędkości różnią się w zależności od typu maszyny i modelu. Czas trwania zdarzenia przekroczenia prędkości oraz stopień przekroczenia w stosunku do limitu projektowego mają również decydujące znaczenie dla konsekwencji.
Mimo że producenci zazwyczaj zapewniają maszynom pewien margines bezpieczeństwa w projekcie w odniesieniu do przekroczenia maksymalnej prędkości obrotowej, zdarzenie związane z nadmierną prędkością może prowadzić do szybkiego i poważnego rozwoju uszkodzeń. Aby temu zapobiec, ważne jest wyposażenie maszyny w system monitorowania nadmiernej prędkości.
Ciąg dalszy artykułu poniżej
Chcesz dowiedzieć się więcej o przekroczeniu prędkości? Zamów bezpłatny egzemplarz naszej książki „Speed »
(ze względu na ograniczoną liczbę egzemplarzy zalecamy złożenie zamówienia w przedsprzedaży już teraz!)
Elektroniczne wykrywanie przekroczenia prędkości
W przeszłości maszyny były monitorowane za pomocą mechanicznych zabezpieczeń przed nadmierną prędkością, ale obecnie standardem są elektroniczne zabezpieczenia przed nadmierną prędkością. Dlatego norma API 670 opisuje wyłącznie wymagania dotyczące elektronicznych systemów wykrywania i definiuje je w następujący sposób:
Elektroniczny system wykrywania nadmiernej prędkości składa się z czujników prędkości, zasilaczy, przekaźników wyjściowych, układów przetwarzania sygnałów oraz logiki alarmowej, wyłączającej i zapewniającej integralność. Jego zadaniem jest ciągłe mierzenie prędkości obrotowej wału i aktywowanie przekaźników wyjściowych w przypadku wykrycia nadmiernej prędkości.
Oddzielny sprzęt i logika
Norma API 670 określa, że elektroniczny system wykrywania nadmiernej prędkości musi być przeznaczony wyłącznie do wykrywania nadmiernej prędkości. System musi być odizolowany od innych systemów monitorowania i zabezpieczeń i nie może współdzielić z nimi żadnych komponentów. Gwarantuje to, że działanie systemu jest weryfikowalne i nie zależy od innych systemów.
Czas reakcji
Elektroniczny system wykrywania nadmiernej prędkości, przeznaczony dla maszyn, do których ma zastosowanie norma API 670, musi składać się z trzech niezależnych obwodów pomiarowych. Aby zmaksymalizować bezpieczeństwo i dostępność maszyny, do aktywacji funkcji wyłączającej stosuje się algorytm głosowania „dwa z trzech” (2oo3). Innymi słowy, jeśli co najmniej dwa z trzech czujników wykryją nadmierną prędkość, funkcja wyłączająca zostanie aktywowana.
Głosowanie jest związane z architekturą systemu wyzwalania (1oo2, 2oo2, 2oo3 itd.). Można je zdefiniować jako minimalną liczbę „ścieżek”, które powinny działać, spośród całkowitej liczby ścieżek dostępnych w ramach tej architektury. Na przykład w przypadku architektury 1oo2 powinna działać co najmniej jedna ścieżka, natomiast w przypadku architektury 2oo4 powinny działać co najmniej dwie ścieżki.
Nie trzeba dodawać, że czas reakcji podczas zdarzenia przekroczenia prędkości ma ogromne znaczenie. Norma API 670 określa, że system może potrzebować do 40 milisekund na wykrycie przekroczenia prędkości i przełączenie wyjść przekaźnikowych. Należy zauważyć, że 40 milisekund nie zawsze jest wystarczająco krótkim czasem, aby zapobiec osiągnięciu przez wirnik prędkości przekraczającej specyfikacje projektowe z powodu narastania prędkości.
W ciągu tych 40 milisekund muszą zostać podjęte następujące działania:
- Wszystkie trzy obwody pomiarowe (kanały) mierzą prędkość obrotową.
- Wartości pomiarowe są niezależnie porównywane z wartością progową.
- Struktura głosowania określa, ile obwodów pomiarowych wykryło zdarzenie przekroczenia prędkości.
- Gdy co najmniej dwa czujniki wykryją przekroczenie prędkości, przekaźnik wyjściowy powinien się przełączyć.
Na poniższym schemacie kroki te przedstawiono w sposób schematyczny:
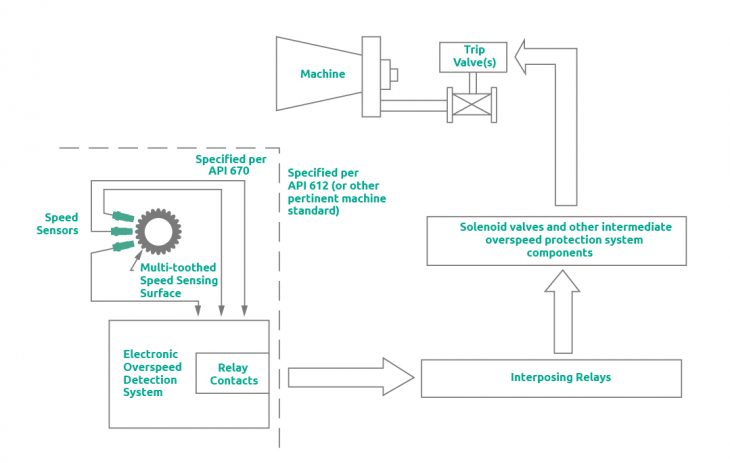
Schematyczne przedstawienie elektronicznego systemu wykrywania nadmiernej prędkości; trzy czujniki skierowane na powierzchnię pomiarową, podłączone do systemu wykrywania, w którym odbywa się agregacja sygnałów, a sygnał wyjściowy jest przekazywany przez przekaźnik.
Źródło: Norma API 670
SpeedSys
Naszą filozofię realizuje SpeedSys – system wykrywania nadmiernej prędkości dla maszyn wirujących, posiadający klasyfikację SIL. Zapewnia on podstawowy poziom ochrony dzięki kompaktowej architekturze. Jego niewielkie wymagania techniczne i instalacja o minimalnym wpływie na otoczenie umożliwiają zaawansowaną ochronę w szerokim zakresie zastosowań. SpeedSys jest dostępny w dwóch wersjach: SpeedSys 200 – dla mniej wymagających zastosowań o klasie SIL 2 oraz SpeedSys 300 – dla wymagających i krytycznych zastosowań o klasie SIL 3.
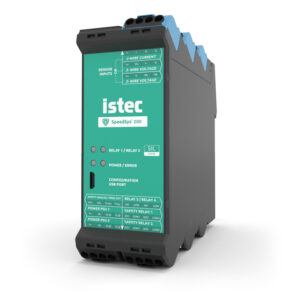
wirujących Broszura dotycząca produktów do pomiaru prędkości zawiera kompletny przegląd naszych tachometrów, systemów wykrywania nadmiernej prędkości oraz czujników prędkości.
