La elección del sensor de velocidad adecuado para una aplicación reviste una importancia crucial para obtener una medición precisa y fiable. Al fin y al cabo, la señal del sensor es la entrada para un sistema de protección contra el exceso de velocidad. Un sensor defectuoso da lugar a una señal de entrada poco fiable y influye negativamente en la precisión y la fiabilidad del sistema de protección.
Hay varias consideraciones que deben tenerse en cuenta a la hora de elegir el sensor adecuado, las cuales pueden clasificarse en consideraciones ambientales y consideraciones relacionadas con la máquina.
Consideraciones sobre las máquinas:
- ¿Cuál es el alcance previsto en RPM?
- ¿Cuál es la magnitud que se mide y cuáles son sus especificaciones?
- ¿Existen limitaciones en cuanto al peso y el tamaño en el lugar de montaje?
- ¿Cuál es la longitud de cable necesaria?
Consideraciones medioambientales:
- ¿Cuál es la temperatura ambiente prevista?
- ¿Se realiza la medición en zonas con riesgo de explosión (ATEX)?
- ¿Existen campos electromagnéticos intensos?
- ¿Se realiza la medición en un entorno corrosivo?
En el caso de las mediciones de velocidad industriales, existen tres tipos principales de principios de medición:
- Sensores electromagnéticos —también conocidos como: sensores pasivos, sensores de reluctancia variable (VR) o captadores magnéticos—
- Sensores de proximidad —también conocidos como: sensores de eddy current s o sensores de desplazamiento—
- Sensores de efecto Hall – también conocidos como: sensores activos
Sensores electromagnéticos
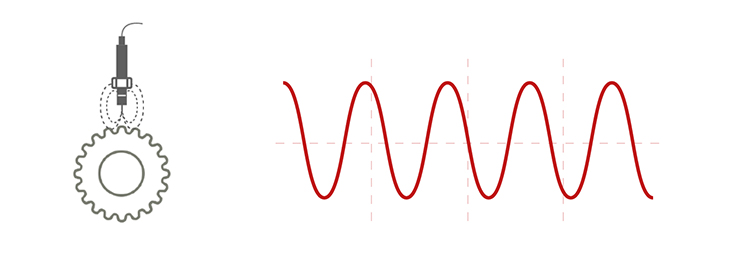
Un sensor electromagnético utiliza un campo magnético para medir los cambios en la distancia entre la punta del sensor y el objeto objetivo. El sensor contiene una bobina enrollada alrededor de un imán que provoca un cambio en la corriente magnética (flujo) y en la bobina a medida que los dientes de un engranaje pasan por el sensor. El engranaje en movimiento crea un flujo variable que induce un voltaje proporcional en la bobina, cuya frecuencia está relacionada con la velocidad de rotación. La señal es una onda sinusoidal cuya amplitud depende del tamaño, la velocidad y la distancia del objetivo.
Ventajas
Una ventaja de los sensores electromagnéticos es su aplicabilidad en entornos de alta temperatura. Existen tipos específicos de sensores aptos para funcionar a temperaturas superiores a 300 °C. Además, los sensores electromagnéticos son fáciles de usar y altamente fiables. Otra gran ventaja es que el sensor cuenta con una conexión de dos hilos y, por lo tanto, suele adaptarse a las infraestructuras existentes.
Desventajas
Una desventaja importante de los sensores electromagnéticos es que la amplitud de la señal depende de un factor relacionado con el tamaño, la velocidad y la distancia del objetivo. Si la velocidad es demasiado baja, el diente del engranaje demasiado pequeño o la distancia al material objetivo demasiado grande, la señal será demasiado plana. Por otro lado, si la velocidad es alta, el diente del engranaje es grande o la distancia es pequeña, la señal mostrará pulsos enormes (de hasta 80 V). La aplicación y el posicionamiento de los sensores electromagnéticos requieren mucha atención y experiencia para garantizar su correcto funcionamiento. Dado que este tipo de sensores no funcionan bien a bajas velocidades, no son adecuados para la detección de velocidad cero.
Sensores de proximidad
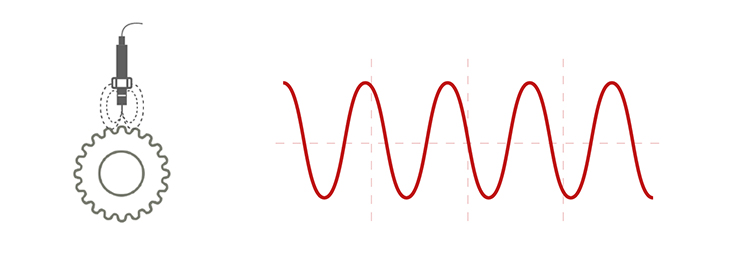
Un sensor de proximidad utiliza un campo electromagnético para medir los cambios en la distancia a un objeto. A medida que un engranaje pasa por delante del sensor, este mide una variación en la distancia: cerca (diente) y lejos (muesca). La velocidad de rotación puede determinarse en función del tiempo transcurrido entre estos eventos.
Ventajas
Una ventaja importante de las sondas de proximidad es que el principio de medición muestra tanto los impulsos como la posición con respecto a los dientes. Esto permite conocer la distancia establecida hasta los dientes del objetivo.
Los sensores de proximidad también están disponibles con una salida de corriente dinámica, lo que permite longitudes de cable muy largas (más de 1000 m). Los sensores con salida de corriente dinámica no se ven afectados por la impedancia del cable, como ocurre con los sensores de proximidad basados en señales de tensión, el efecto Hall y los sensores electromagnéticos.
Desventajas
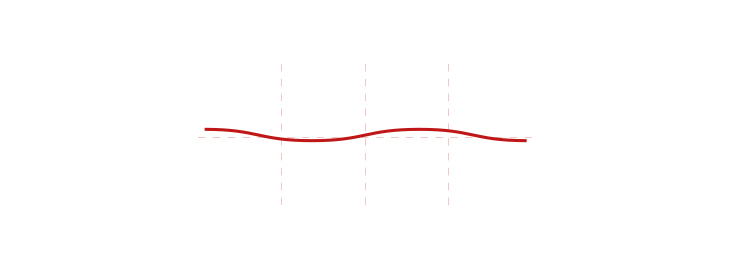
El uso de sensores de proximidad para la medición de la velocidad presenta una desventaja. A altas velocidades (RPM), puede producirse saturación, lo que provoca que la línea sinusoidal se aplane cada vez más. Cuando los dientes del engranaje pasan por delante del sensor a altas velocidades, este apenas detecta diferencias en las distancias. Cuanto mayor sea la velocidad, menos eficaz resultará un sensor de proximidad para la medición de la velocidad.
Otra desventaja es que un sensor de proximidad no puede gestionar bien la excentricidad del objetivo. La excentricidad del objetivo (un engranaje oscilante) genera un seno dentro de otro seno. Esto da lugar a problemas, especialmente cuando se produce la saturación de la señal relevante. El sensor puede emitir el seno de la excentricidad de los engranajes en lugar del seno de los dientes y las muescas.
Sensores de efecto Hall
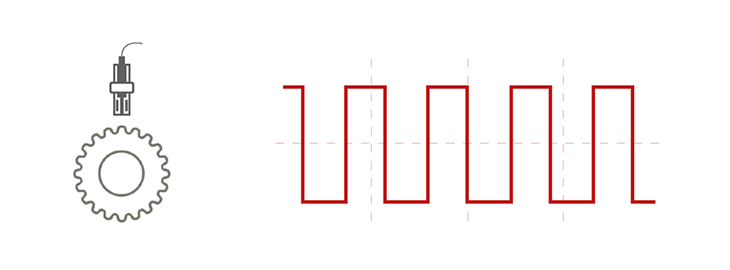
Un sensor de efecto Hall mide los cambios en el flujo magnético entre el imán y el material objetivo. Los sensores cuentan con acondicionadores de señal integrados, que generan una señal clara de onda cuadrada. A diferencia de los sensores electromagnéticos, los sensores de efecto Hall son sensibles a la magnitud del flujo magnético más que a la velocidad a la que cambia. Los sensores de velocidad de efecto Hall tienen un amplio rango de medición y pueden utilizarse para medir tanto piezas a baja velocidad o estacionarias como piezas a alta velocidad.
Ventajas
Una ventaja de los sensores de efecto Hall es que proporcionan directamente una salida digital, fácil de transmitir y procesar. Otra ventaja es que los sensores de efecto Hall suelen incorporar procesamiento interno de la señal. La señal se digitaliza y amplifica muy rápidamente, lo que la hace menos vulnerable a interferencias como las EMI (interferencias electromagnéticas).
Desventajas
Debido a la electrónica integrada, los sensores de efecto Hall se limitan a aplicaciones que funcionan a temperaturas comprendidas entre -40 °C y +150 °C. Además, los sensores de efecto Hall requieren una conexión de tres hilos.
Por qué se prefieren los sensores de efecto Hall:
- Registro fiable de la velocidad desde la parada. Esto permite realizar mediciones a partir de frecuencias tan bajas como 0,1 Hz.
- Las señales digitales son adecuadas para largas distancias (hasta 300 m).
- Las señales de onda cuadrada son fáciles de procesar mediante sistemas de velocidad.
- Es posible integrar dos elementos sensores en una sola carcasa, lo que permite realizar mediciones direccionales.
- El diseño del sensor es más pequeño y ligero (en peso) que el de otros sensores de velocidad.
- Un sensor de efecto Hall es menos difícil de colocar correctamente que un sensor electrónico y menos sensible a la excentricidad del objetivo que los sensores de proximidad.
- Este tipo de sensor es el menos sensible a las vibraciones y a las fluctuaciones de temperatura.
Véase también: Sistemas de protección contra el exceso de velocidad »