Die Auswahl des richtigen Drehzahlsensors für eine Anwendung ist von entscheidender Bedeutung für eine genaue und zuverlässige Messung. Schließlich ist das Signal des Sensors die Eingangsgröße für ein Überdrehzahlschutzsystem. Ein fehlerhafter Sensor führt zu einem unzuverlässigen Eingangssignal und wirkt sich negativ auf die Genauigkeit und Zuverlässigkeit des Schutzsystems aus.
Bei der Auswahl des richtigen Sensors sind mehrere Aspekte zu berücksichtigen, die sich in umgebungsbezogene und maschinenbezogene Aspekte unterteilen lassen.
Maschinenbezogene Aspekte:
- Wie hoch ist die erwartete RPM-Reichweite?
- Was ist die zu messende Größe und wie lauten deren Spezifikationen?
- Gibt es Einschränkungen hinsichtlich des Gewichts und der Größe am Montageort?
- Wie lang muss das Kabel sein?
Umweltaspekte:
- Wie hoch ist die zu erwartende Umgebungstemperatur?
- Findet die Messung in explosionsgefährdeten Bereichen (ATEX) statt?
- Sind starke elektromagnetische Felder vorhanden?
- Findet die Messung in einer korrosiven Umgebung statt?
Für industrielle Drehzahlmessungen gibt es drei Hauptarten von Messprinzipien:
- Elektromagnetische Sensoren – auch bekannt als: passive Sensoren, Sensoren mit variabler Reluktanz (VR) oder magnetische Aufnehmer
- Näherungssensoren – auch bekannt als: Wirbelstromsensoren oder Wegsensoren
- Hall-Effekt-Sensoren – auch bekannt als: aktive Sensoren
Elektromagnetische Sensoren
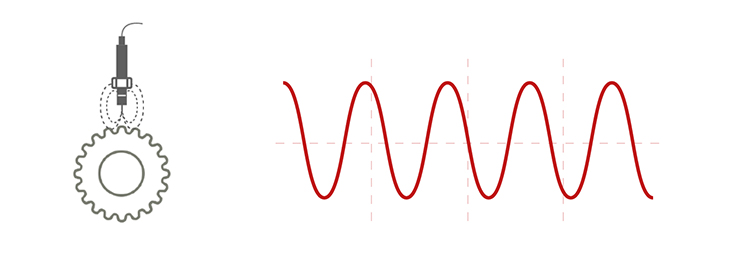
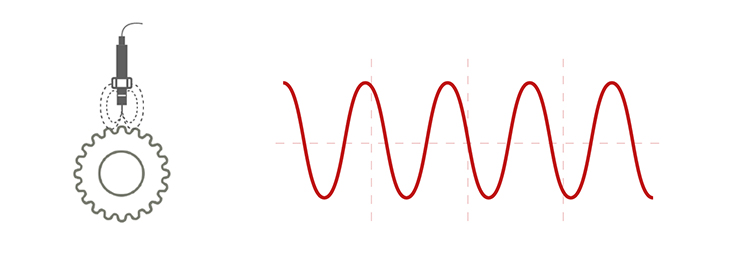
Ein elektromagnetischer Sensor nutzt ein Magnetfeld, um Änderungen des Abstands zwischen der Sensorspitze und dem Zielobjekt zu messen. Der Sensor enthält eine Spule, die um einen Magneten gewickelt ist; diese bewirkt eine Änderung des magnetischen Flusses, wenn die Zähne eines Zahnrads den Sensor passieren. Das sich bewegende Zahnrad erzeugt einen variierenden Fluss, der in der Spule eine proportionale Spannung induziert, deren Frequenz mit der Drehzahl zusammenhängt. Das Signal ist eine Sinuswelle, deren Amplitude von der Größe, Drehzahl und Entfernung des Zielobjekts abhängt.
Vorteile
Ein Vorteil elektromagnetischer Sensoren ist ihre Eignung für Hochtemperaturanwendungen. Es gibt spezielle Sensortypen, die für den Betrieb bei Temperaturen von über 300 °C geeignet sind. Darüber hinaus sind elektromagnetische Sensoren einfach zu bedienen und äußerst zuverlässig. Ein weiterer großer Vorteil besteht darin, dass der Sensor über einen Zweidrahtanschluss verfügt und sich daher oft in bestehende Infrastrukturen integrieren lässt.
Nachteile
Ein wesentlicher Nachteil elektromagnetischer Sensoren besteht darin, dass die Amplitude des Signals von der Größe, der Drehzahl und dem Abstand zum Zielobjekt abhängt. Ist die Drehzahl zu niedrig, der Zahnradzahn zu klein oder der Abstand zum Zielmaterial zu groß, fällt das Signal zu flach aus. Ist die Drehzahl hingegen hoch, der Zahn groß oder der Abstand gering, weist das Signal starke Impulse (bis zu 80 V) auf. Der Einsatz und die Positionierung elektromagnetischer Sensoren erfordern viel Sorgfalt und Fachwissen, um eine einwandfreie Funktion der Sensoren zu gewährleisten. Da diese Art von Sensoren bei niedrigen Drehzahlen nicht gut funktioniert, sind sie für die Stillstandserkennung nicht geeignet.
Näherungssensoren
Ein Näherungssensor nutzt ein elektromagnetisches Feld, um Änderungen des Abstands zu einem Objekt zu messen. Wenn ein Zahnrad am Sensor vorbeiläuft, misst dieser eine Abstandsänderung: nah (Zahn) und fern (Kerbe). Die Drehzahl lässt sich anhand der Zeit zwischen diesen Ereignissen bestimmen.
Vorteile
Ein wesentlicher Vorteil von Näherungssensoren besteht darin, dass das Messprinzip sowohl die Impulse als auch die Position in Bezug auf die Zähne anzeigt. Dies liefert Aufschluss über den eingestellten Abstand zu den Zähnen des Zielobjekts.
Näherungssensoren sind auch mit einem dynamischen Stromausgang erhältlich, der sehr lange Kabellängen (1000 m+) ermöglicht. Sensoren mit einem dynamischen Stromausgang werden nicht durch die Kabelimpedanz beeinflusst, wie dies bei Näherungssensoren der Fall ist, die auf Spannungssignalen, dem Hall-Effekt und elektromagnetischen Sensoren basieren.
Nachteile
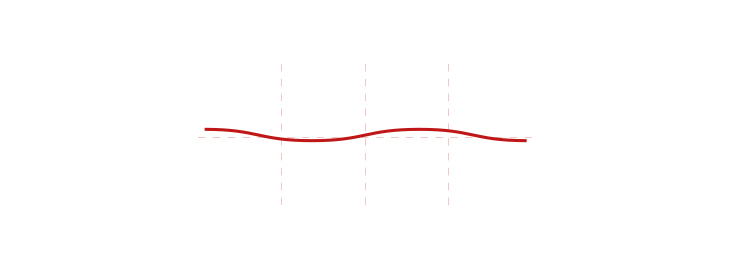
Der Einsatz von Näherungssensoren zur Drehzahlmessung hat einen Nachteil. Bei hoher Drehzahl (U/min) kann es zu einer Sättigung kommen, wodurch die sinusförmige Kurve zunehmend abgeflacht wird. Wenn die Zahnradzähne mit hoher Drehzahl am Sensor vorbeilaufen, erkennt ein Näherungssensor kaum noch einen Abstandunterschied. Je höher die Drehzahl, desto weniger effektiv ist ein Näherungssensor für Drehzahlmessungen.
Ein weiterer Nachteil besteht darin, dass ein Näherungssensor die Exzentrizität des Zielobjekts nicht gut verarbeiten kann. Die Exzentrizität des Zielobjekts (ein schwingendes Zahnrad) erzeugt eine Sinuskurve innerhalb einer Sinuskurve. Dies führt zu Problemen, insbesondere wenn es bei dem relevanten Signal zu einer Signalsättigung kommt. Der Sensor gibt möglicherweise die Sinuskurve der Exzentrizität des Zahnrads anstelle der Sinuskurve der Zähne und Kerben aus.
Hall-Effekt-Sensoren
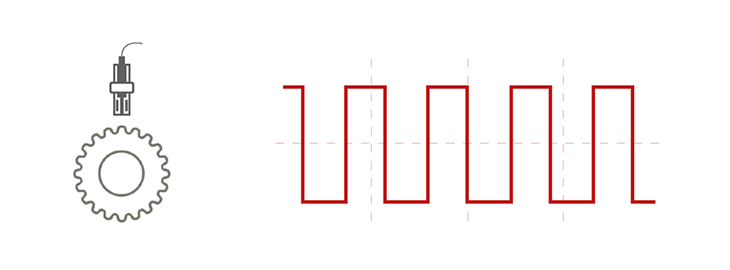
Ein Hall-Effekt-Sensor misst Änderungen des Magnetflusses zwischen dem Magneten und dem Zielmaterial. Die Sensoren verfügen über integrierte Signalaufbereiter, die ein klares Rechtecksignal erzeugen. Im Gegensatz zu elektromagnetischen Sensoren reagieren Hall-Effekt-Sensoren eher auf die Größe des Magnetflusses als auf die Drehzahl, mit der er sich ändert. Hall-Effekt-Geschwindigkeitssensoren haben einen breiten Messbereich und können sowohl zur Messung von langsam laufenden oder stationären Teilen als auch von schnell laufenden Teilen verwendet werden.
Vorteile
Ein Vorteil eines Hall-Effekt-Sensors besteht darin, dass der Sensor direkt ein digitales Ausgangssignal liefert, das sich leicht übertragen und verarbeiten lässt. Ein weiterer Vorteil ist, dass Hall-Effekt-Sensoren in der Regel über eine interne Signalverarbeitung verfügen. Das Signal wird sehr schnell digitalisiert und verstärkt, wodurch es weniger anfällig für Störungen wie EMI (elektromagnetische Interferenz) ist.
Nachteile
Aufgrund der integrierten Elektronik sind Hall-Effekt-Sensoren auf Anwendungen beschränkt, die bei Temperaturen zwischen -40 °C und +150 °C betrieben werden. Darüber hinaus erfordern Hall-Effekt-Sensoren einen 3-Draht-Anschluss.
Warum Hall-Effekt-Sensoren bevorzugt werden:
- Zuverlässige Drehzahlerfassung ab dem Stillstand. Dies ermöglicht Messungen bereits ab Frequenzen von 0,1 Hz.
- Digitale Signale eignen sich für große Entfernungen (bis zu 300 m).
- Rechtecksignale lassen sich von Drehzahlmesssystemen leicht verarbeiten.
- Es ist möglich, zwei Sensorelemente in einem Sensorgehäuse unterzubringen, wodurch Richtungsmessungen ermöglicht werden.
- Die Bauweise des Sensors ist kompakter und leichter (Gewicht) als bei anderen Drehzahlsensoren.
- Ein Hall-Effekt-Sensor lässt sich leichter korrekt positionieren als ein elektronischer Sensor und ist weniger empfindlich gegenüber Exzentrizitäten des Zielobjekts als Näherungssensoren.
- Dieser Sensortyp reagiert am wenigsten empfindlich auf Schwingungen und Temperaturschwankungen.
Siehe auch: Überdrehzahlschutzsysteme »